Il cogne sa propre coque : mesurer où la tête peut vraiment aller
- Log
- 12 sur 28
- Date
- Lecture
- 3 min de lecture
Compétences de ce log
Quelque chose a cassé dans ce log. Il est raconté quand même.
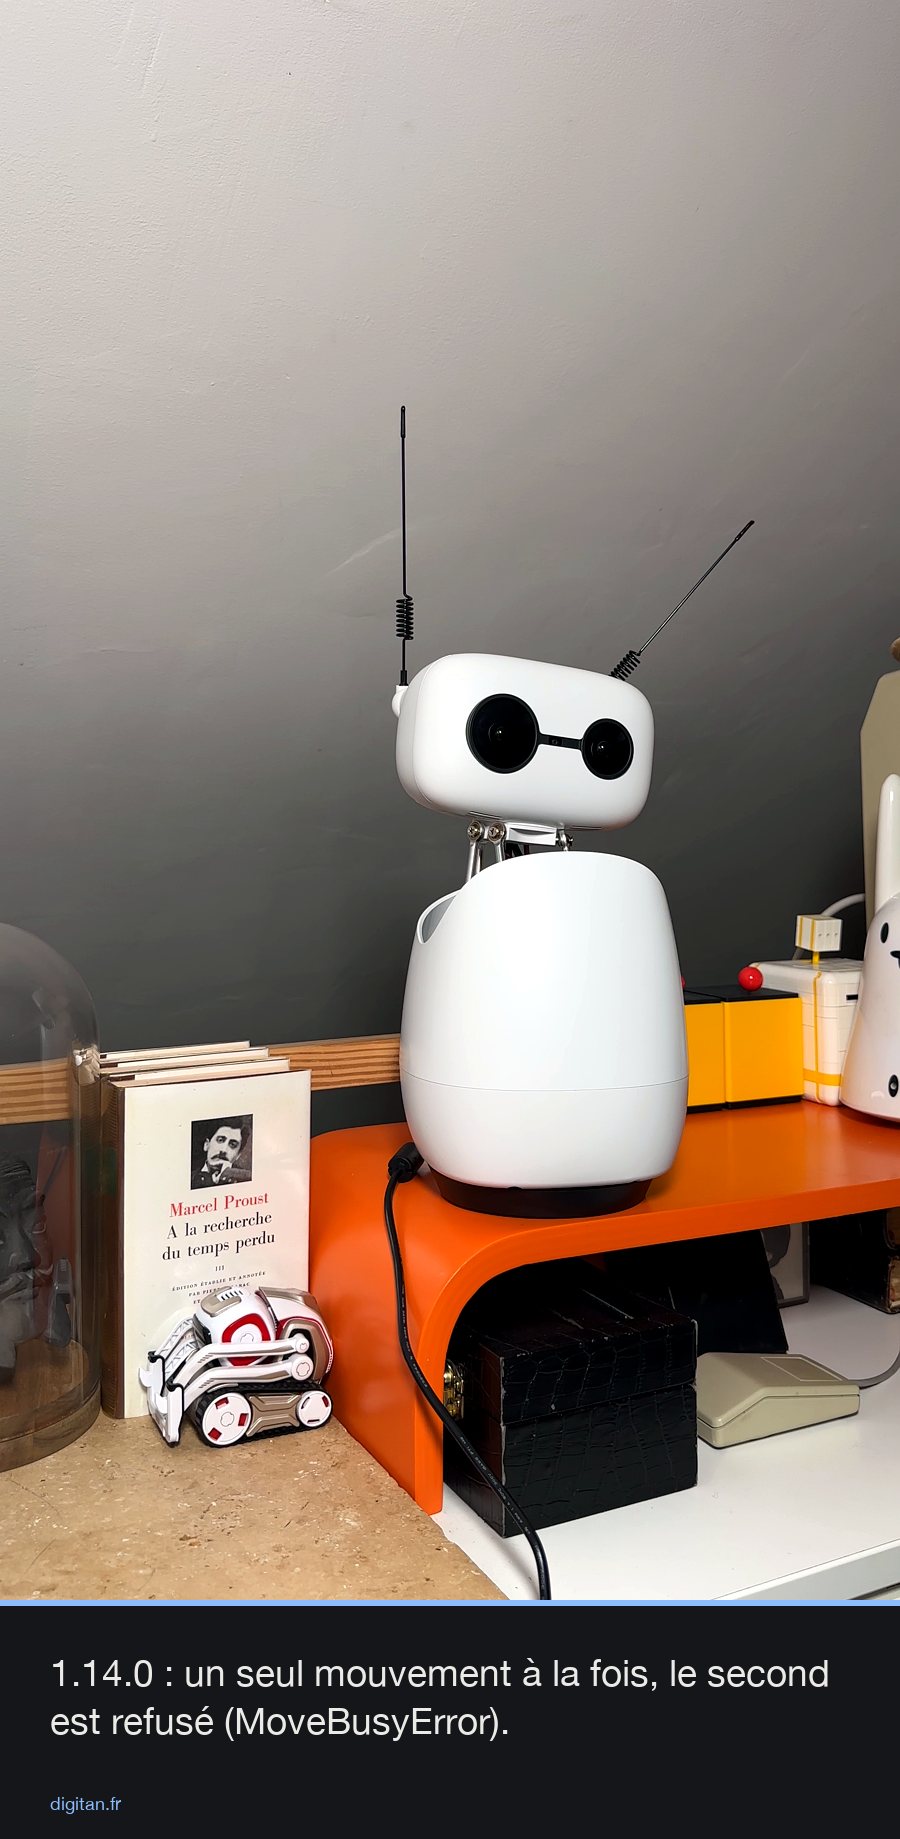
Peu avant une heure du matin, le 25 octobre, j’ai filmé six secondes du robot qui ne faisait rien. Sa tête était penchée d’environ 8 degrés sur sa gauche, les antennes de travers, et il ne réagissait plus à rien. Je l’ai redémarré.
Ce qui s’est passé
Le journal de mon programme n’avait rien à dire : il était sain, il m’avait répondu 25 secondes plus tôt. Le journal système du robot en aurait dit plus, mais il n’est pas gardé d’un démarrage à l’autre : tout ce qui précédait le redémarrage avait disparu. Première leçon : je veux que ce journal survive la prochaine fois.
Ce que montrait la vidéo, c’était la tête appuyée contre la coque du corps. L’histoire la plus probable : un moteur qui pousse contre la coque se met en sécurité et coupe son couple. La tête s’affaisse et penche. Seul un redémarrage la réarme. Ça colle à tout ce que j’ai vu, mais sans le journal perdu, ça reste une hypothèse.
Qui pousse la tête dans la coque ?
J’ai listé tout ce qui fait bouger la tête :
- le suivi de visage du fabricant, qui tourne la tête vers un visage, sans limite propre ;
- l’oreille de mon programme, qui tournait la tête vers un bruit ;
- le coup d’œil avant une émotion ;
- les émotions enregistrées elles-mêmes ;
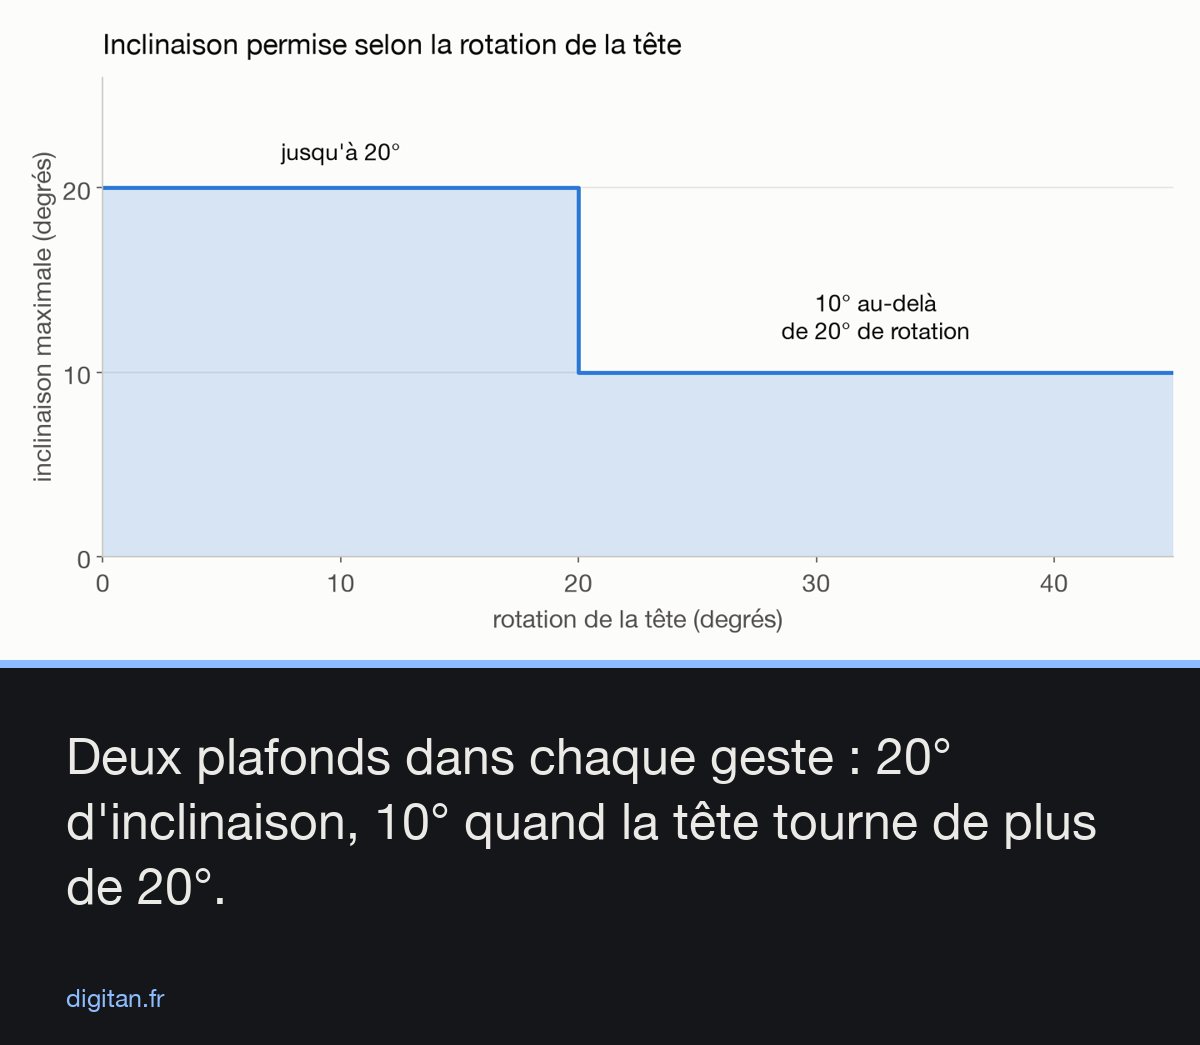
- le départ d’une émotion : sa première position est envoyée d’un coup, à pleine vitesse, depuis là où se trouve la tête.
Le modèle disait une chose
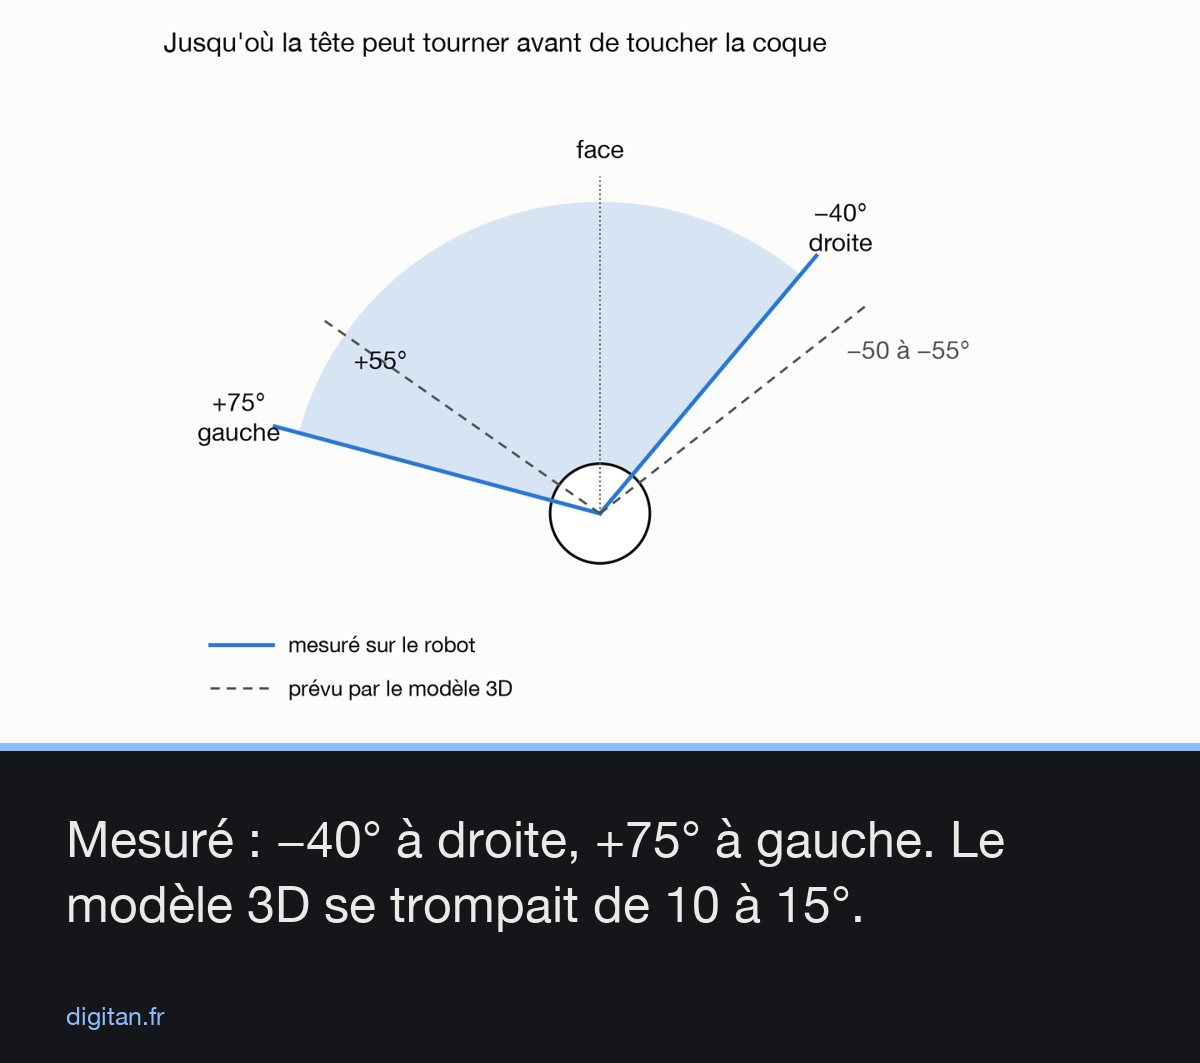
Le fabricant publie un modèle 3D de collision du robot. En le simulant, la tête devait toucher la coque vers +55 degrés sur sa gauche et −50 à −55 sur sa droite. Mais le modèle est fait de cylindres et de boîtes grossiers, et la pose de sommeil du robot s’y trouve 9 mm à l’intérieur de la coque. Je ne lui ai pas fait confiance.
Le robot en disait une autre
J’ai donc mesuré sur le robot lui-même, nu, corps immobile, en tournant la tête par pas de 5 degrés. Détecter un contact a demandé trois passes. La première comparait la pose demandée et la pose mesurée, qui dérivait de 6 degrés même au repos : trompeur. La deuxième surveillait chaque moteur avec un seuil de 4 degrés, trop bas, puisqu’un moteur libre traîne déjà de 2 à 4. La troisième, la bonne, signalait un retard de plus de 6,5 degrés ou un saut de plus de 2,5 entre deux pas.
| Position de la tête | Libre jusqu’à | Contact à |
|---|---|---|
| Au neutre | −35° sur sa droite, +75° sur sa gauche | −40° sur sa droite |
| Baissée de 15° | −60° et +65° | non atteint |
| Levée de 15° | non relevé | −70° et +70° |
| Tangage seul | ±40° | ±45° |
| Roulis seul | ±50° | non atteint |
| Descendue de 10 mm | ±60° | non atteint |
| Montée de 10 mm | non relevé | −35° et +30°, la limite des moteurs plus que la coque |
Le modèle se trompait de 10 à 15 degrés : optimiste à droite, pessimiste à gauche. Et l’asymétrie est réelle : −40 d’un côté, +75 de l’autre. Quelque chose dans la coque de la tête ou dans mon montage est légèrement décentré. Il me reste à regarder.
Cinq émotions enregistrées dépassent −35° sur la droite. L’une d’elles, « curious », va jusqu’à −45°. Elle avait joué 47 secondes avant ma vidéo, alors que le suivi de visage tenait déjà la tête à −37°.
Les garde-fous, la même nuit
À deux heures du matin, sur le robot : la famille « curious » retirée, le coup d’œil limité à 25 degrés au lieu de 35, l’oreille à 30 degrés au lieu de 150. Et, au passage, le salut raccourci de 8 secondes à 3.
La suite
Retirer « curious » est un pansement, et je ne veux pas la perdre : c’est l’une des plus belles expressions du robot. La vraie correction, c’est une nuque. La tête restera entre −30 et +45 degrés par rapport au corps, et au-delà, le corps tournera pour prendre le reste. Ensuite, les émotions démarreront en douceur au lieu de sauter, un chien de garde reculera quand un moteur force, et « curious » reviendra.