Quand la tête reste coincée : deux causes, quatre protections
Jeudi 5 novembre, en début d’après-midi, le robot avait la tête basse, posée contre son corps. Il entendait, il essayait de tourner, rien ne bougeait. En fin d’après-midi, rebelote. En relisant le journal, j’ai trouvé deux autres épisodes, le 29 octobre et le 2 novembre.
Ce qui s’est passé
Le robot a deux postures de repos où la tête descend presque jusqu’au corps : l’attente et le sommeil. Deux choses se combinaient au réveil.
Un geste qui recopiait le mauvais point de départ. Quand un bruit le fait sursauter, il jette un coup d’œil vers le son, puis revient. Pour revenir, il lisait la position de sa tête. Juste après le sommeil, cette position était une tête inclinée d’environ 60°. Le geste la recopiait, et y ajoutait 25 à 28° de rotation. La tête partait donc vers une pose que la mécanique ne peut pas tenir.
Un départ trop brusque. Le fabricant connaît le cas : un ticket public décrit le blocage quand un mouvement démarre d’un coup depuis l’une de ces postures posées. Il propose un remède simple : laisser une seconde à la tête pour rejoindre le début du mouvement.
Le déblocage, si cela vous arrive
Couper les moteurs, relever la tête à la main jusqu’à la position droite, remettre les moteurs, puis jouer le réveil. C’est ce qui a marché ici, et c’est la même manœuvre que décrit le ticket. Ne forcez pas la tête moteurs allumés.
Les quatre protections
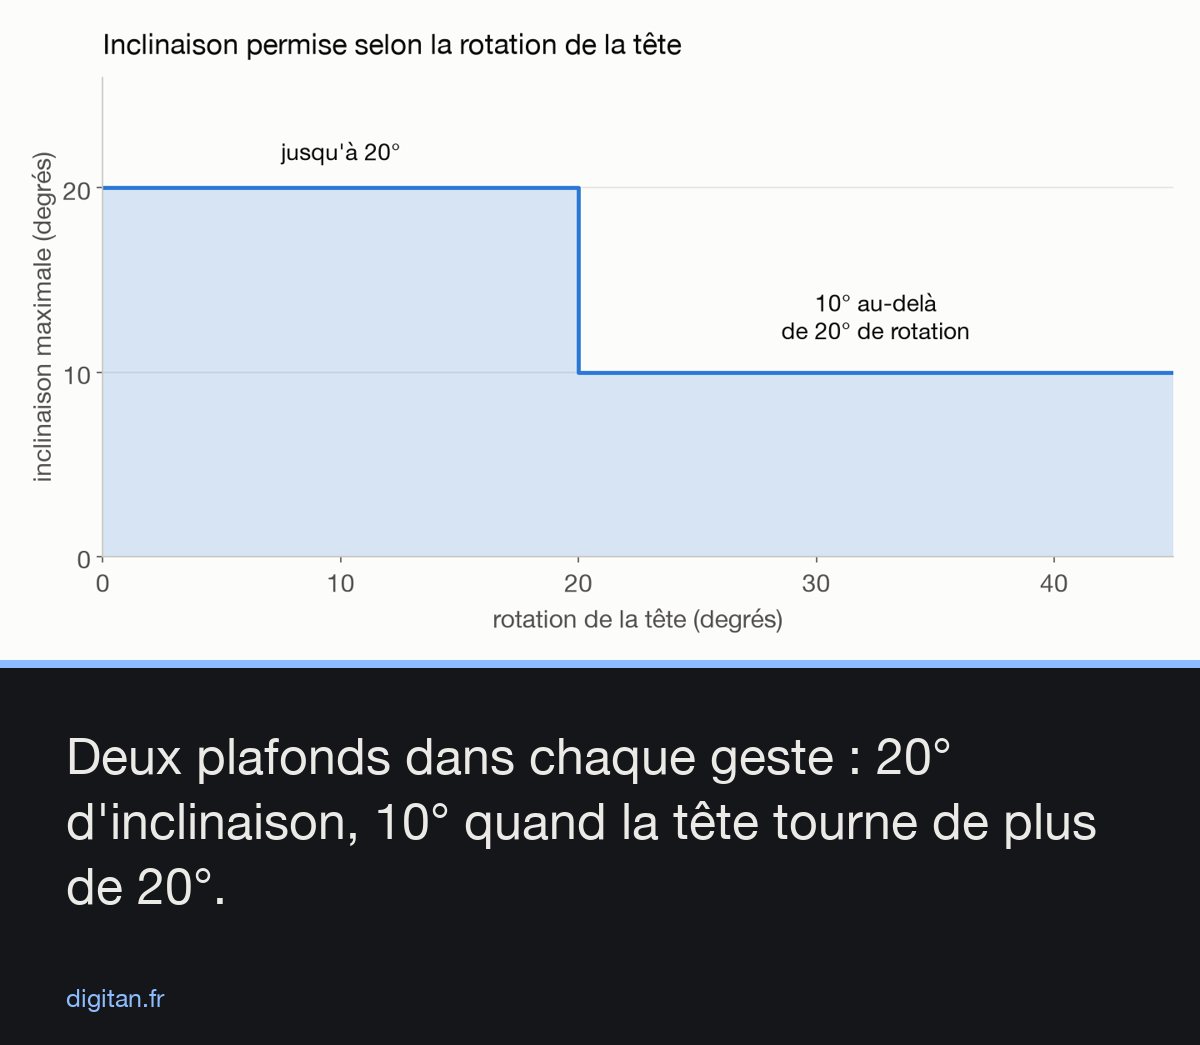
- L’inclinaison est plafonnée dans chaque geste : 20° au plus, et 10° quand la tête tourne de plus de 20°.
- Le réveil recentre la tête avant tout autre geste, et le journal signale une tête restée basse.
- Une surveillance compare la cible et la position atteinte. Deux écarts de plus de 10° de suite, et les gestes s’arrêtent cinq minutes.
- Une transition douce : si un mouvement commence loin de sa première image, la tête la rejoint d’abord en une seconde. Près de cette image, rien ne change, et le sursaut garde sa vitesse.
Ce que j’en retiens
Dans les deux causes, le robot faisait exactement ce qu’on lui demandait. La première était une erreur de mon programme. La seconde est connue du fabricant, et c’était encore mon programme qui la déclenchait. Après la mise à jour, la tête s’est redressée en quelques secondes au démarrage, sans une erreur.
La suite
Une fois la tête débloquée, une autre chose est revenue : un petit tremblement du corps, que je croyais réglé. J’y reviendrai.