L'identité suit la personne, le rythme suit la situation
- Log
- 9 sur 29
- Date
- Lecture
- 2 min de lecture
Compétences de ce log
Le soir du 20 octobre s’était terminé sur un diagnostic net : le robot calculait une empreinte de mon visage à chaque image, et cherchait des visages à plein régime même quand rien ne se passait. Le 23 octobre, j’ai changé les deux.

Dans la machine
Une piste plutôt qu’un verdict. Jusque-là, chaque image donnait un verdict : moi, un inconnu, personne. Désormais, quand un visage apparaît, le programme ouvre une piste : ce visage, ici, qui bouge comme ça. Il calcule l’empreinte une fois, nomme la piste, et ne vérifie plus le nom que toutes les trois secondes.
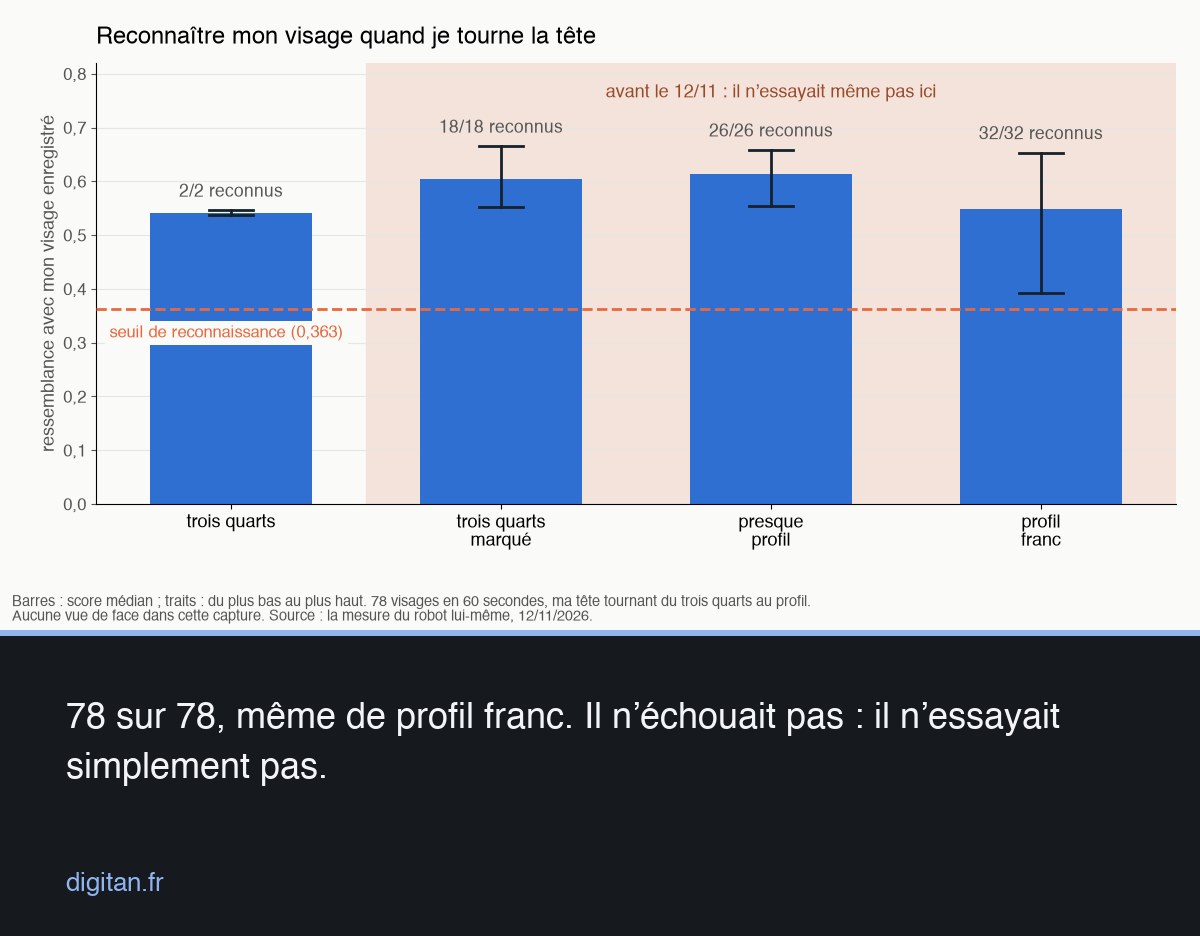
Le nom reste attaché à la piste quand le visage passe de profil, quand il est coupé par le bord de l’image, ou quand il disparaît jusqu’à 20 secondes. Avant, il suffisait que je tourne la tête pour redevenir un inconnu un instant.
Un rythme qui suit la situation. Le programme regarde maintenant 3 images par seconde quand quelqu’un est là et qu’il est éveillé, 1 quand la pièce somnole, et 0,5 quand il dort. La boîte du visage n’est affinée que pour un petit visage, sous 100 pixels. Et la boucle principale tourne au rythme du son, toutes les 50 millisecondes : les oreilles n’attendent plus les yeux.
Chaque minute, le programme écrit dans son journal une ligne avec ce qu’il a dépensé. S’il redevient gourmand, je le verrai.
Ce que les chiffres ont dit
Mesuré sur le robot pendant 60 secondes :
| Situation | Mon programme | Le robot entier |
|---|---|---|
| Ancienne version, moi dans le champ | 1,31 cœur | 68 % |
| Nouvelle version, personne dans le champ | 0,79 cœur | 48 % |
| Nouvelle version, moi dans le champ | 0,86 cœur | 54 % |
Moi dans le champ, mon programme a consommé 34 % de processeur en moins, et le robot entier est passé de 68 % à 54 %. Le programme regardait 2,6 images par seconde et calculait 13 empreintes par minute au lieu d’une par image. Le délai entre l’image et le verdict est tombé à 158 ms en médiane sur 66 minutes, contre 471 ms pour l’ancienne version, mesurée dans d’autres conditions : je ne m’appuierais pas sur cette comparaison.
Ce qui n’a pas marché, ou pas encore
Ma cible était un demi-cœur. Éveillé, je ne l’ai pas atteinte. Les rythmes somnolent et endormi n’étaient pas encore mesurés. Et la boucle tourne 10 à 14 fois par seconde au lieu de 20, parce qu’une image coûte plus que ses 50 millisecondes. L’écoute n’en souffre pas : un pic de son reste visible une demi-seconde, plus longtemps qu’un tour de boucle.
Avant l’installation, un relecteur neuf a lu le code sans aucun contexte. Deux défauts importants sont revenus, et ont été corrigés : une piste neuve mal vue juste après un saut de la tête a maintenant trois essais avant d’être déclarée « inconnue », et trois refus de suite de trois quarts retirent un nom qui était faux.
La suite
La charge maîtrisée, je pouvais enfin décider comment le robot devait se tenir sur le bureau, ce qui est une tout autre question.